Bomba Tespit ve Keşif Robotu
TamamlandıTelefondan Bluetooth ile yönetilen, endüktif sensörüyle metal içerikli şüpheli cisimleri algılayınca kendiliğinden duran ve uyarı veren STM32 tabanlı keşif aracı.
Proje
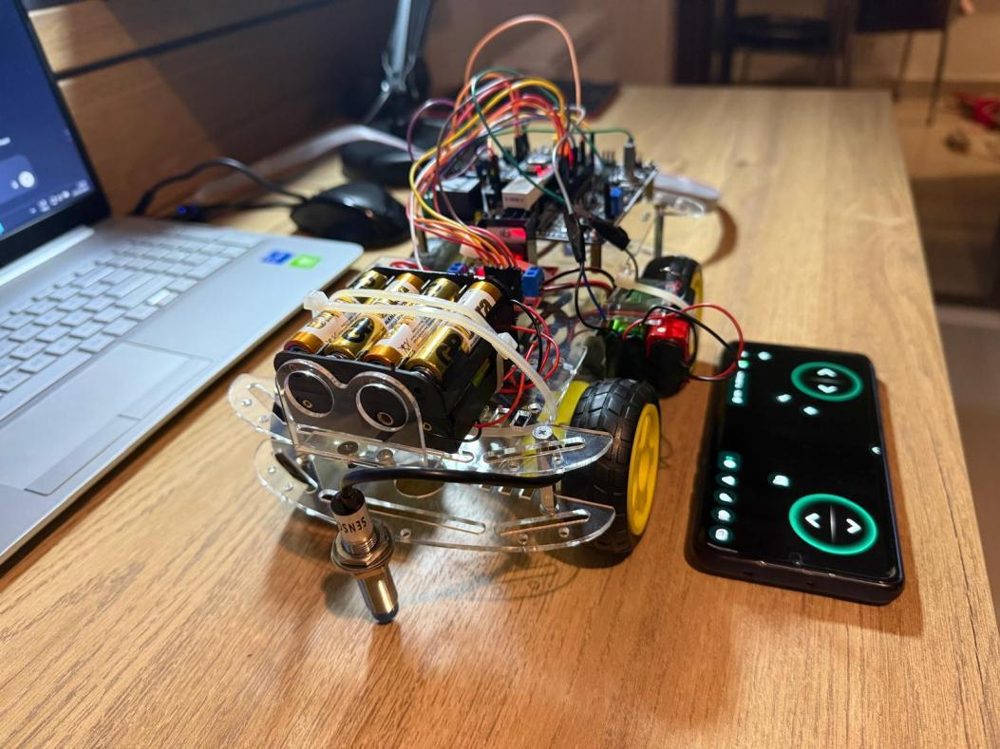
Mikroişlemciler (EEM-308) dersi için Mayıs 2025'te bireysel olarak geliştirdiğim dönem projesi. Amaç, tehlikeli bir bölgeye insan girmeden metal içerikli şüpheli cisimleri (örneğin patlayıcıları) bulabilen, uzaktan kontrollü ve modüler bir insansız kara aracı prototipi yapmaktı.
Nasıl çalışıyor?
- Ana kontrolcü STM32F103C8T6; 4 DC motor L298N motor sürücüsüyle sürülüyor
- Telefon uygulaması, HC-05 Bluetooth modülü üzerinden tek karakterlik komutlar gönderiyor (ör. 'F' ileri, 'B' geri); STM32 bu komutları UART ile alıp motorlara yön veriyor
- Aracın önündeki endüktif sensör metal algıladığında araç kendiliğinden duruyor, LED yanıyor ve buzzer sesli uyarı veriyor
- Modüler eklentiler: kamera ya da ultrasonik sensör çevirebilen bir servo motor ve karanlık ortamlar için harici aydınlatmayı açıp kapatan bir röle
- Ayrı güç: motorlar için 12 V'luk pil paketi, endüktif sensör için ayrı bir pil
Test sonuçları
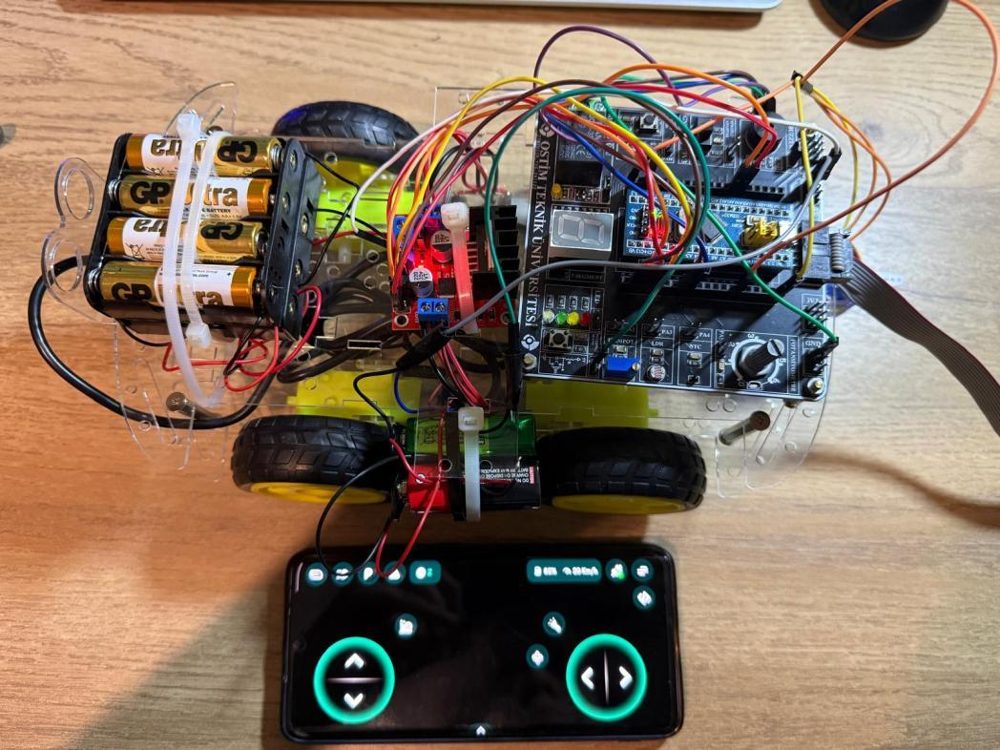
- Metal algılama: kum ve tahta blok algılanmadı; çelik vida ve alüminyum folyo algılandı ve araç durdu (4 denemede 4 doğru sonuç)
- Bluetooth komut gecikmesi: 70–95 ms
- Enerji tüketimi: 12 V'ta yaklaşık 850–920 mA, yani 10 W civarı
Geliştirilebilecekler
Kamera görüntüsüyle otomatik hedef tanıma, Bluetooth yerine LoRa ya da Wi-Fi ile daha uzun menzil, GPS ile otonom rota takibi ve şüpheli cismi uzaktan alabilecek bir kıskaç.